
2D robot vision
Bij een band, vlakke houder of opspanning met bekende hoogte kan de camera de horizontale positie en draaihoek bepalen.
Kennis · Robotica
De meetmethode moet de robot genoeg informatie geven om onder de verwachte productieomstandigheden goed te kunnen grijpen en plaatsen. Begin daarom bij de variatie in de aanvoer en de eisen aan de greep.
Begin bij de beweging
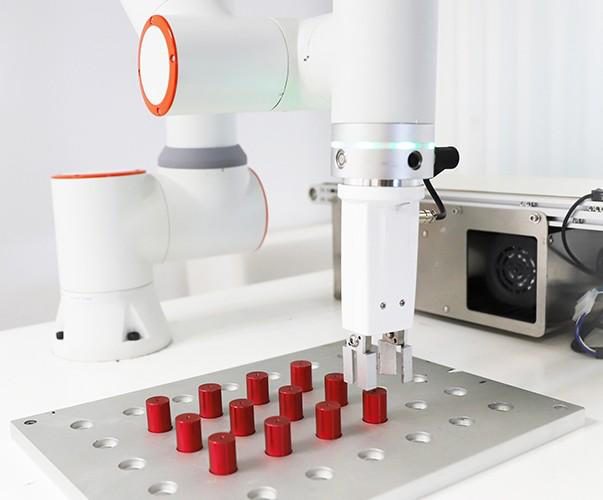
Liggen onderdelen op een bekend vlak, dan heeft de robot vaak genoeg aan hun plaats en draaihoek in dat vlak. Als ook de hoogte of kanteling wisselt, moet die informatie beschikbaar komen. De aanvoer, grijper en gewenste plaatsing bepalen samen welke meting nodig is.
Bij een band, vlakke houder of opspanning met bekende hoogte kan de camera de horizontale positie en draaihoek bepalen.
Een 3D-meting kan de hoogte en stand van zichtbare onderdelen binnen het werkgebied bepalen.
Bij los gestorte onderdelen moet het systeem rekening houden met afgedekte oppervlakken en per poging een uitvoerbare greep en robotbaan kiezen.
Beslismatrix
| Vraag | 2D | 3D-geleiding | Bin picking |
|---|---|---|---|
| Presentatie | Bekend vlak | Variabele hoogte of stand | Willekeurig gestort |
| Benodigde positie en oriëntatie | Positie en draaiing in beeldvlak | Ruimtelijke positie en oriëntatie | Onderdeelpositie, oriëntatie en een bereikbare greep |
| Kalibratie | Vlak en camera-robotrelatie | Volledige 3D-coördinatenketen | 3D-keten plus bak en grijper |
| Belangrijk risico | Contrast en hoogtevariatie | Oppervlak en zekerheid van positie en oriëntatie | Beperkt zicht, bereik en botsingen |
| Beheerlast | Doorgaans het laagst | Meer kalibratie en rekenwerk | Meeste uitzonderingen en herstel |
Vier controlevragen
Wanneer de robot niet steeds op dezelfde hoogte kan naderen, kan een dieptemeting helpen om de beweging aan te passen.
Bij kantelende onderdelen moet de ruimtelijke stand bekend zijn en correct worden omgerekend naar robotcoördinaten.
Oppervlakken achter andere onderdelen zijn niet rechtstreeks zichtbaar voor de dieptesensor. De software moet met die ontbrekende informatie omgaan bij het kiezen van een greep en het controleren van de baan.
Meet de totale cyclus, inclusief geweigerde grepen en herstel. Daarmee wordt duidelijk of de gekozen aanpak de benodigde productie haalt.
Kosten en beheersbaarheid
Vergelijk de kosten van de cameraopstelling en software met het werk aan integratie, kalibratie en onderhoud. Gebruik de proef om te meten hoe handwerk, afkeur en operatoringrepen veranderen. Zo kunt u beoordelen of extra diepte-informatie voldoende oplevert voor de investering.
Representatieve proef
Deel onderdelen en beschrijf hoe ze worden aangevoerd en vastgepakt. Met de gewenste nauwkeurigheid en cyclustijd kunnen we gericht onderzoeken welke informatie de camera moet leveren.