
Beeldveld en detail
Leg breedte en hoogte in millimeters vast, daarna de kleinste rand, spleet of fout die betrouwbaar meetbaar moet blijven.
Objectresolutie = beeldveld ÷ sensorpixels
Industriële camera's · 2D-beeldvorming
Leg per belichting een volledig tweedimensionaal beeldveld vast. Van aanwezigheidscontrole en maatvoering tot oppervlakte-inspectie en robotgeleiding: het juiste resultaat begint bij beeldveld, kleinste detail, beweging en cyclustijd.

Portfolio-navigator
Elke familie bevat varianten in resolutie, mono of kleur, sluiter en interface. Begin bij de mechanische en data-architectuur hieronder; op de familiepagina beperkt u daarna de beschikbare SKU's.
Een bruikbare shortlist vraagt zes gegevens
Beeldveld, kleinste relevante detail, productbeweging, beelden per seconde, werkafstand en beschikbare inbouwruimte.
63 varianten · GigE / USB 3
Het brede compacte C-mountplatform: 0,4 tot 20 MP, met mono-, kleur- en nabij-infraroodopties binnen de familie.

36 varianten · GigE / USB 3
Compacte C-mountcamera's voor gangbare inspectie-, meet- en positioneertaken, met varianten tot 6 MP.

41 varianten · C-mount
Compact 29 mm-kubusformaat voor beperkte inbouwruimte en montage op een robotarm, met GigE- en USB 3-varianten.

16 varianten · 1,3 tot 20 MP
Een gerichte compacte serie met GigE en USB 3. Controleer bij beweging tijdens de belichting zorgvuldig het sluitertype.

OEM-integratie
Board-levelcamera's met C-mount, M12 of zonder lensvatting wanneer formaat en machine-integratie zwaarder wegen dan een gesloten behuizing.
Ontdek MV-CB →
Camera Link
C-mountplatform met varianten tot 25 MP, inclusief NIR-modellen, voor hogere datasnelheden in architecturen met framegrabber.
Ontdek MV-CH →
5 tot 604 MP · meerdere interfaces
Systemen met grote sensoren, C-, F-, M58- of M72-vatting en interfaces waaronder 10GigE, Camera Link, CoaXPress en fiber.
Ontdek High-res →
LWIR en SWIR
Voor temperatuurverschillen of materiaalcontrast buiten zichtbaar licht. Bepaal spectraal bereik, optiek, meetbereik en koeling vanuit de toepassing.
Ontdek MV-CI →
Directe HDMI-uitgang
Full HD-kleurcamera voor directe weergave zonder framegrabber: 1920 × 1080, rolling shutter en C-mount.
Bekijk de camera →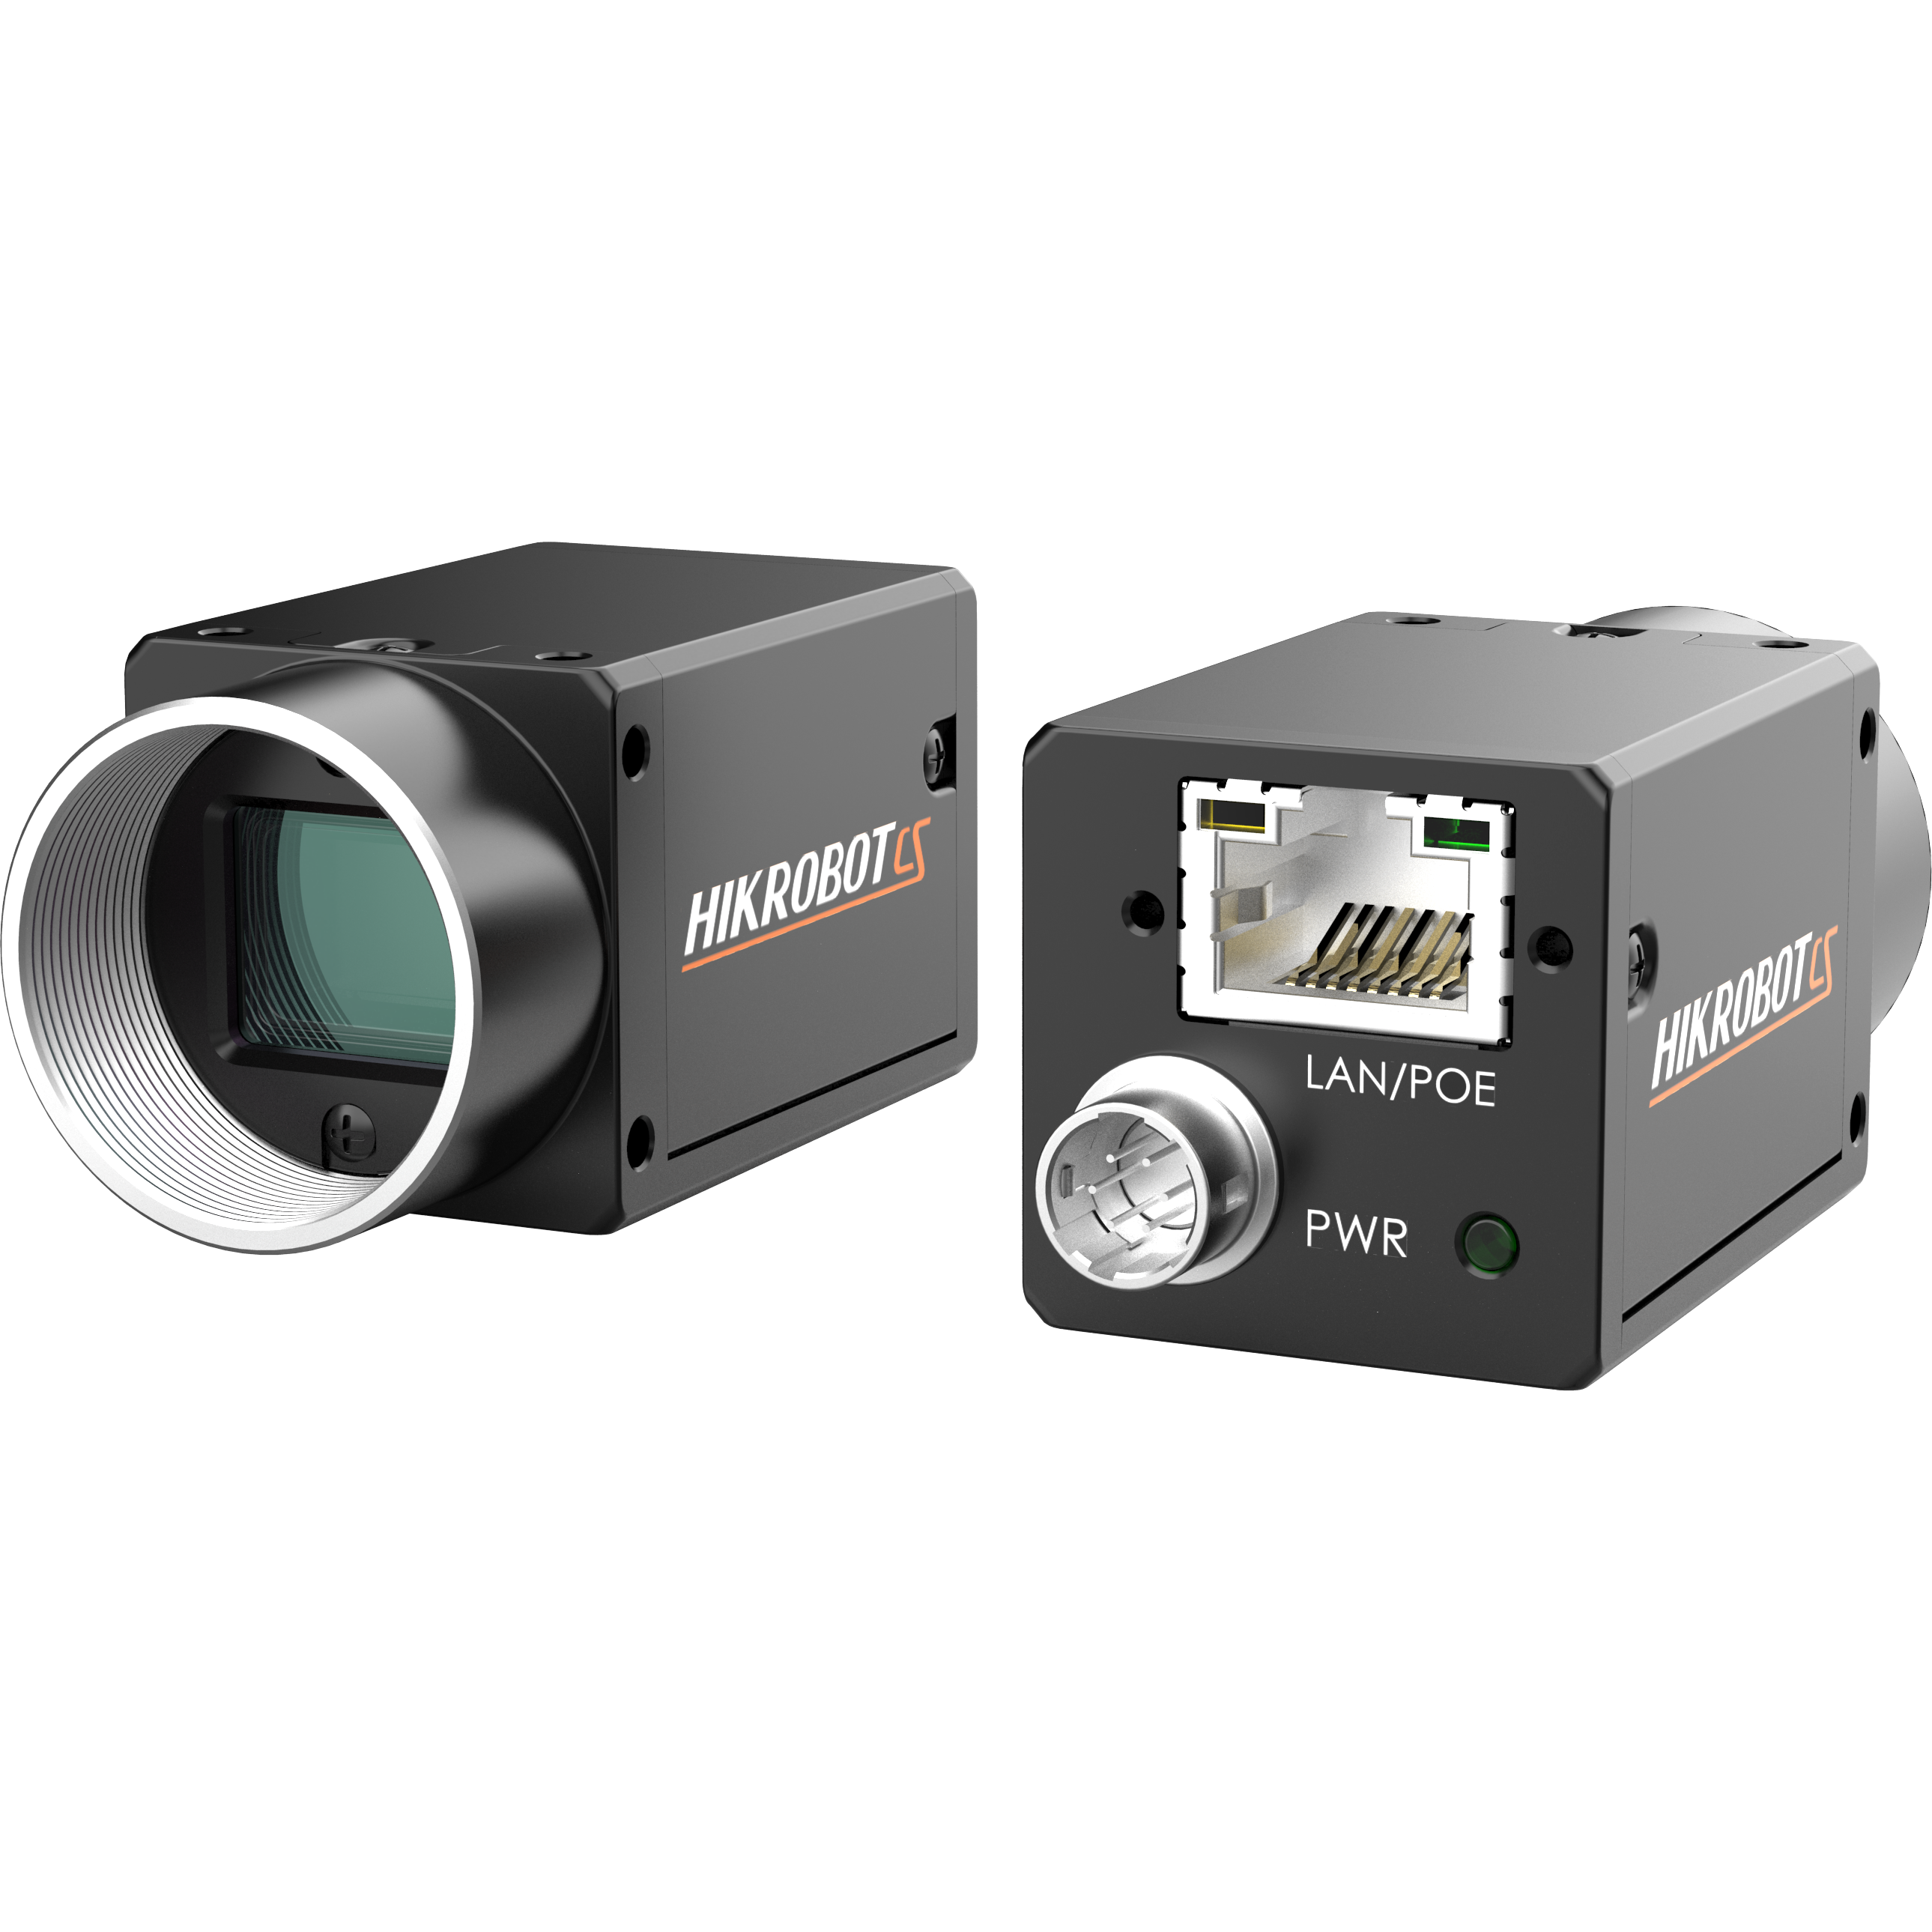
20 MP kleur · GigE
Sony IMX183, C-mount en rolling shutter voor stilstaande of gecontroleerd gestrobede toepassingen die fijn detail vragen.
Bekijk de camera →Het beeld ontwerpen
Megapixels zijn een uitkomst, geen startpunt. Reken vanuit de fysieke opstelling en reserveer voldoende pixels voor het kenmerk dat het algoritme moet onderscheiden.
Leg breedte en hoogte in millimeters vast, daarna de kleinste rand, spleet of fout die betrouwbaar meetbaar moet blijven.
Objectresolutie = beeldveld ÷ sensorpixels
Kies een global shutter als geometrie tijdens beweging stabiel moet blijven. Rolling shutter past bij stilstand of strak gecontroleerde strobetiming.
Bewegingsonscherpte volgt uit snelheid × belichtingstijd
Weeg kabellengte, triggerlatentie, framerate en hostarchitectuur. GigE, USB 3, 10GigE, Camera Link en CoaXPress bedienen andere systeemgrenzen.
Datastroom groeit met pixels × bitdiepte × fps
Sensorformaat, werkafstand en diafragma bepalen de lens. Lichtgeometrie en spectrum maken het contrast dat de camera moet vastleggen.
Valideer de volledige optische keten
Waar area scan past
Wanneer kiest u welke architectuur?
Gebruik lijnscancamera's om het beeld lijn voor lijn op te bouwen.
Overweeg een smartcamera voor een afgebakende inspectie met geïntegreerde logica en communicatie.
Gebruik de gids line scan versus area scan voordat u modellen vergelijkt.
Volledige beeldketen
Een passende sensor kan met een verkeerde lens, belichting, timing of dataroute nog steeds een onbruikbaar beeld leveren. Sedeco beoordeelt deze onderdelen als samenhangend systeem.
Technische verdieping
Sensorgeometrie, resolutie, triggering en de techniek achter een volledig 2D-frame.
Kies tussen continue lijnopname en een begrensd tweedimensionaal beeldveld.
Vergelijk area scan, line scan, smartcamera's en andere camera-architecturen.
Veelgestelde vragen
Bereken de pixelresolutie vanuit het beeldveld en de sensorafmetingen. Het kleinste vereiste kenmerk moet voldoende pixels beslaan voor het algoritme en de procestolerantie. Meer megapixels helpen alleen als optiek, licht, bandbreedte en verwerking meekunnen.
Global shutter of rolling shutter?Global shutter belicht het frame gelijktijdig en heeft meestal de voorkeur bij bewegende objecten of geometrische meting. Rolling shutter kan passen bij stilstaande producten of wanneer korte, gecontroleerde strobebelichting het object bevriest.
GigE of USB 3?GigE ondersteunt langere kabeltrajecten en netwerkgebaseerde multi-cameraopstellingen; sommige configuraties leveren ook voeding via de datakabel. USB 3 past bij korte verbindingen met hoge bandbreedte naar een nabije host. Framerate, kabellengte, topologie en triggergedrag bepalen de keuze.
Mono of kleur?Kies kleur alleen wanneer tint inspectie-informatie draagt. Monocamera's vermijden het kleurenfilterpatroon en zijn vaak de directere route voor randmeting, vorminspectie en werk bij weinig licht.
Wanneer is line scan geschikter?Line scan past bij continue banen, platen, cilinders of producten waarvan de inspectielengte in de transportrichting niet begrensd is. Area scan is het logische startpunt wanneer het volledige relevante oppervlak in hetzelfde frame past.
Wat lever ik aan voor cameraselectie?Stuur een sample of representatieve beelden, afmetingen van het beeldveld, kleinste kenmerk of defect, objectsnelheid, benodigde cyclussnelheid, werkafstand, beschikbare ruimte en integratie-eisen. Daarmee kan een verdedigbaar eerste optisch concept worden gemaakt.

Van sample naar gevalideerd beeld
Wilt u een Hikrobot area-scancamera kopen? Stuur ons uw product, beeldveld, kleinste kenmerk, snelheid, werkafstand en inbouwruimte. Een Sedeco-specialist bespreekt de opties met u en test waar nodig sensor, lens en belichting op uw product.