
Beeldvorming
We kiezen camera, lens en belichting op basis van het oppervlak, de beschikbare afstand en de productbeweging.
Oplossingen · Robotica
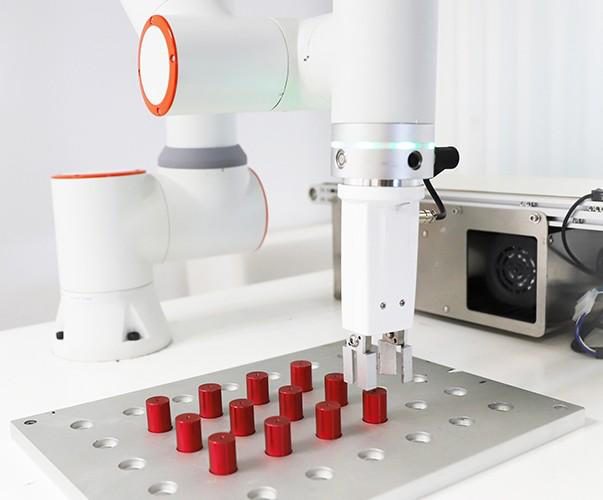
Medewerkers die onderdelen zoeken, draaien en neerleggen, houden voortdurend rekening met hoe een product ligt. Bij automatisering moet die informatie beschikbaar komen voor de robot. Sedeco ontwikkelt de camerameting en software en koppelt die aan de robotbesturing, inclusief kalibratie en afhandeling van mislukte pogingen.
Passend automatiseringsniveau
We onderzoeken welke meetmethode de variatie in uw proces aankan. Daarbij wegen ook de tijd voor omstellen, het onderhoud en het werk aan de software mee.
Bij een bekende hoogte kan de camera de plaats en draaihoek in het vlak bepalen.
Een 3D-meting kan nodig zijn als zichtbare onderdelen op verschillende hoogtes liggen of kantelen.
Bij los gestorte onderdelen moet het systeem voor iedere poging een bruikbare greep en vrije robotbaan vinden.
Van beeld naar beweging
We kiezen camera, lens en belichting op basis van het oppervlak, de beschikbare afstand en de productbeweging.
De software gebruikt herkenbare vormen of kenmerken om de ligging van het onderdeel te bepalen. Afhankelijk van de variatie kunnen daarvoor vaste regels, een model of AI worden gebruikt.
Met kalibratie wordt de camerameting omgerekend naar een positie voor de robot en het gereedschap.
De robot en PLC ontvangen de berekende positie en een melding of de meting bruikbaar is. Ook de reactie op een mislukte meting wordt afgesproken.
Implementatie
We bespreken hoe de onderdelen worden aangevoerd, welke grijper wordt gebruikt en hoe nauwkeurig en snel de robot moet werken. In een proef nemen we ook ongunstige liggingen en productwissels mee. Daarna werken we de koppeling met de besturing uit en testen we het complete proces.
Businesscase
Breng het huidige handwerk, de lichamelijke belasting en de gewenste productie in kaart. Zet daar de investering in camera, robot en grijper tegenover, samen met engineering, beveiliging en onderhoud. Met proefresultaten kunt u vervolgens beoordelen hoe afkeur, omsteltijd en operatorwerk veranderen.
Haalbaarheid
Laat ons enkele onderdelen en de huidige aanvoer zien. Met de robot- en grijpergegevens en het gewenste resultaat kunnen we bepalen welke proef nodig is.