
Voor wie
Geschikte kandidaten zijn machinebouwers, producenten en integrators met een bekend draagvlak en een zichtbaar positioneringskenmerk. Leg vast welk team kalibratie, robotbeweging en wijzigingen aan de drager beheert.
Toepassing · 2D robotgeleiding
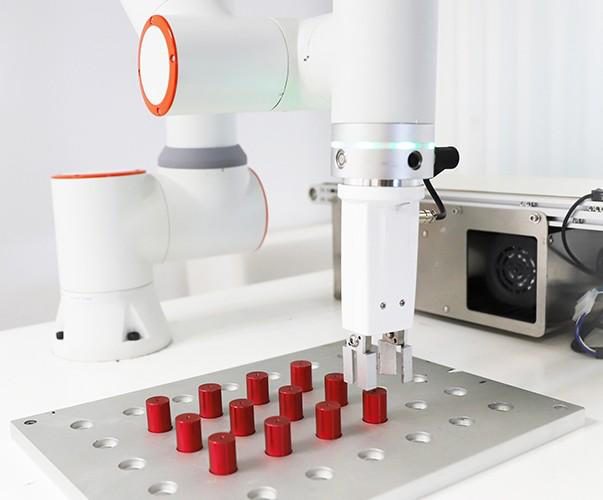
Als onderdelen binnen een tray of opspanning verschuiven, kan een robot per cyclus een aangepaste oppakpositie nodig hebben. Een 2D-camera kan X, Y en draaiing in het vlak leveren als referentievlak en hoogtevariatie beheerst zijn. Sedeco beoordeelt beeld, kalibratie en besturingsinterface voor die omschreven taak.
Probleem
Begin bij de afwijking die de grijper verdraagt, de toegestane onderdeelhoogte en kanteling en eventuele beweging na opname. Deze condities bepalen of een vlakke kalibratie geldig blijft. Vergelijk 2D met hoogtebeheersing of 3D-meting als het benodigde contactpunt niet uit het beeld kan worden bepaald.
Geschikte kandidaten zijn machinebouwers, producenten en integrators met een bekend draagvlak en een zichtbaar positioneringskenmerk. Leg vast welk team kalibratie, robotbeweging en wijzigingen aan de drager beheert.
Gebruikelijke taken zijn oppakken uit een stilstaande tray, plaatsing in een opspanning corrigeren en aanwezigheid voor een greep controleren. Op een bewegende band heeft de robot daarnaast gevalideerde positiebewaking nodig tussen beeldopname en contact.
Onbekende hoogte, kanteling, overlap of verborgen grijpkenmerken kunnen een resultaat voor een vast vlak ongeldig maken. Een 3D-methode is een mogelijkheid. Mechanische beheersing van de aanbieding kan een andere zijn. Test de werkelijke variatie voordat u kiest.
Aanpak
Toon eerst aan dat het positioneringskenmerk zichtbaar blijft bij product- en lichtvariatie. Kalibreer het beeld naar het bedoelde robotvlak en documenteer eenheden, assen, hoekteken en coördinatenstelsel. Valideer op onafhankelijke posities in het werkgebied. Gebruik niet alleen de kalibratiepunten als acceptatiebewijs.
Gebruik ondersteunde lokalisatietools op een smartcamera of externe processor. Koppel een herkenningsscore aan een regel voor geldigheid, het verwachte oriëntatiebereik en afhandeling van meerdere of ontbrekende detecties.
Het gevonden referentiepunt is niet automatisch het contactpunt van de grijper. Pas de onderdeelgebonden grijpverplaatsing en gekalibreerde gereedschapstransformatie toe. Stuur coördinaten met geldigheid en cyclusidentiteit en leg een wachttijd vast waarna geen oude positie mag worden hergebruikt.
Spreek af of Sedeco componenten en configuratieadvies levert of een afgebakende visiontaak implementeert. Vermeld in de overdracht kalibratiebestanden, softwareversies, testresultaten en wie nadering, vrije ruimte en robotbeweging valideert.
Test midden en randen van het werkgebied, alle toegestane oriëntaties en minimale en maximale onderdeelhoogtes. Meet de afwijking van de contactpositie met een onafhankelijke referentie en vergelijk die met de grijptolerantie. Test een ontbrekend onderdeel, onduidelijke detectie, communicatieverlies en herstart. Controleer dat een ongeldig resultaat geen grijpopdracht start en dat herstelde kalibratie het geaccepteerde resultaat reproduceert.

Stuur de dragertekening, productmonsters, toegestane hoogte en kanteling, grijptolerantie, cyclustijd en robotinterface. Begroot camera, optiek, belichting en montage afzonderlijk van kalibratie, robotintegratie en validatie-uren × tarief. Vergelijk dit met gemeten handmatige belading en herstelwerk. Neem herkalibratie en vervanging mee in onderhoudskosten.