
Toepassing · Pick-and-place
Pick-and-place met 2D of 3D vision
Voor pick-and-place bepaalt niet de camera, maar de combinatie van aanvoer, grijper, plaatsing en cyclustijd hoeveel dimensies nodig zijn. Begin met het werkvlak en schaal alleen op wanneer hoogte of oriëntatie de beweging werkelijk verandert.
Begin bij de volledige pick-and-placebeweging
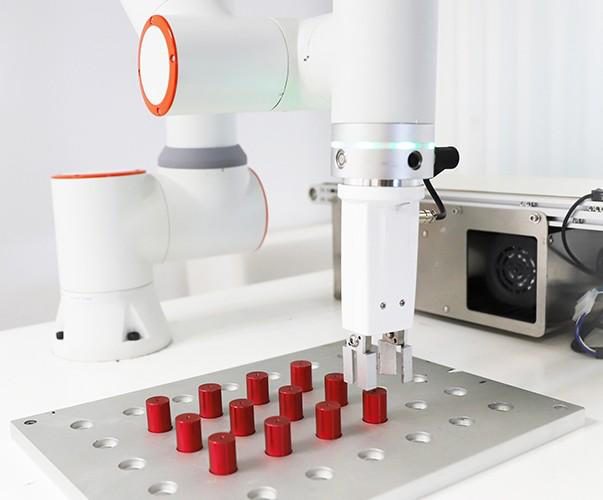
Een pick-and-placecyclus begint bij het vinden van een onderdeel en omvat daarna de volledige robotbeweging. De robot moet het onderdeel benaderen, oppakken, vrij terugtrekken, verplaatsen en binnen de vereiste tolerantie neerleggen. De benodigde visionaanpak volgt daarom uit de vraag welke positie en oriëntatie voor die complete beweging bekend moeten zijn.
Leg eerst vijf zaken vast: de toegestane variatie in de aanvoer, het werkvlak, de grijper, de plaatstolerantie en de beschikbare cyclustijd. Daarmee wordt zichtbaar of een positie in een vlak voldoende is of dat hoogte en kanteling moeten worden gemeten.
Wanneer 2D doorgaans voldoende is
2D past bij onderdelen op een transportband, vlakke tray of opspanning met een bekende hoogte. De camera bepaalt de horizontale positie en draaiing. De robot gebruikt een vaste naderingshoogte en een vooraf bepaalde grijphouding.
Een 2D-oplossing blijft alleen eenvoudig als de randvoorwaarden werkelijk stabiel zijn. Controleer daarom:
- Of onderdeel en achtergrond onder alle productietoestanden voldoende onderscheidbaar blijven.
- Of hoogtevariatie klein genoeg is voor de scherptediepte, grijper en veilige naderingsbaan.
- Of delen elkaar niet zodanig overlappen dat contour of kenmerk onbetrouwbaar wordt.
- Of de transportband tijdens opname stilstaat of beweging aantoonbaar wordt gecompenseerd.
- Of de plaatspositie vanuit dezelfde kalibratieketen nauwkeurig genoeg wordt bereikt.
Wanneer 3D waarde toevoegt
3D is zinvol wanneer de grijphoogte varieert, onderdelen kantelen, de aanvoer meerdere niveaus heeft of een ruimtelijke oriëntatie nodig is. De dieptemeting moet dan een betrouwbare onderdeelpositie en oriëntatie opleveren binnen het volledige werkvolume.
Bij willekeurig gestorte onderdelen zijn naast de onderdeelpositie en oriëntatie ook de grijpmogelijkheden en vrije robotbaan van belang. Dan moeten ook zichtbaarheid, greepkandidaten, bereikbaarheid, botsingsruimte en herstel worden ontworpen. Dat is de grens tussen 3D-robotgeleiding en een complete 3D-bin-pickingoplossing.
Werkvlak en kalibratie
Bij 2D legt de kalibratie de relatie vast tussen beeldpixels, het werkvlak en robotcoördinaten. Een fout in vlakhoogte kan alsnog een horizontale positiefout veroorzaken, vooral bij een schuin kijkende camera. Test daarom in het midden én aan de randen van het werkgebied.
Bij 3D moeten camera, robotbasis, gereedschap en eventueel de bewegende transportband in een reproduceerbare coördinatenketen staan. Leg vast wie de kalibratie controleert, hoe afwijking wordt herkend en wat er gebeurt na onderhoud of een botsing. Een nauwkeurige meting zonder beheersbare kalibratie levert geen betrouwbare cel op.
Besturing en foutafhandeling
Definieer de communicatie voordat software en robotprogramma los van elkaar worden gebouwd. De visionuitkomst moet minimaal een positie, kwaliteitsstatus en uniek cyclusnummer bevatten. De besturing moet onderscheid maken tussen geen onderdeel gevonden, meting onzeker, onderdeel buiten bereik, pick mislukt en bestemming niet beschikbaar.
Voor iedere toestand hoort een gecontroleerde reactie te bestaan: opnieuw meten, een alternatief onderdeel kiezen, de aanvoer laten bewegen, het onderdeel afwijzen of hulp vragen. Zo wordt een meetfout geen onverwachte robotbeweging of lange lijnstop.
Reken met tijd per correcte plaatsing
Vergelijk 2D en 3D op de totale cyclustijd, niet uitsluitend op de opnametijd. Meet de totale productietijd per correct opgepakt en geplaatst onderdeel. Neem detectie, eventuele dieptemeting, robotbeweging, pickcontrole, afwijzingen en herstel mee.
Effectieve capaciteit per uur = 3.600 x gemeten beschikbaarheid / tijd per correcte plaatsing
Gebruik dezelfde onderdelenmix en foutdefinities in beide proeven. Een snelle 2D-detectie kan capaciteit verliezen door instabiele hoogte; een nauwkeurige 3D-meting kan te langzaam zijn of extra beheer vragen. De complete cyclus beslist.
Praktijkvoorbeeld: onderdelen van band naar mal
Stel dat onderdelen vlak op een band aankomen en met een vacuümgrijper in een mal worden gelegd. Als alle relevante grijpoppervlakken op dezelfde hoogte liggen, kan 2D positie en draaiing leveren. Een bandsensor en tijdstempel koppelen de meting aan de bewegende positie.
Komen dezelfde onderdelen soms gekanteld aan, dan verandert ook de grijphoogte en aanloophoek. Een 3D-proef moet aantonen of oppervlak en geometrie onder de slechtste stand meetbaar blijven. Als delen bovendien op elkaar liggen en elkaar aan het zicht onttrekken, verschuift het vraagstuk naar bulkpicking met greep- en botsingsplanning.
Businesscase en acceptatie
Vergelijk handmatige uren per ploeg, ergonomische belasting, gewenste output, ombouw en kosten van interventies met camera, robot, grijper, engineering, beveiliging, onderhoud en training. Gebruik geen algemene besparingspercentages; vul het model met gegevens uit de eigen lijn.
Spreek voor acceptatie ten minste af welke onderdelenmix wordt getest, welke variatie is toegestaan, welke plaatsnauwkeurigheid geldt, hoe tijd per correcte plaatsing wordt gemeten en welke fouten automatisch of handmatig worden hersteld. De brede afweging tussen de technieken staat in 2D versus 3D robot vision.
Haalbaarheid
Toets aanvoer, grijper en plaatsing als een geheel
Deel representatieve onderdelen, uiterste presentaties, gewenste cyclustijd en plaatsnauwkeurigheid. Een proef maakt zichtbaar of 2D volstaat of welke 3D-informatie nodig is.