
Wat u kalibreert
De starre (of periodiek herijkte) relatie tussen cameraframe en robotflange/base.
Kennis · Robotica
Vision levert posities in cameracoördinaten; de robot beweegt in basiscoördinaten. Zonder stabiele kalibratie mist de greep, ook met een perfecte detector.
Concept
Eye-in-hand: camera op de robot/wrist. Eye-to-hand: vaste camera die de cel ziet. Beide vragen een gekalibreerde transform; onderhoud en drift verschillen.
De starre (of periodiek herijkte) relatie tussen cameraframe en robotflange/base.
Losse mounts, tool-change zonder herkalibratie, temperatuursdrift, verkeerde TCP.
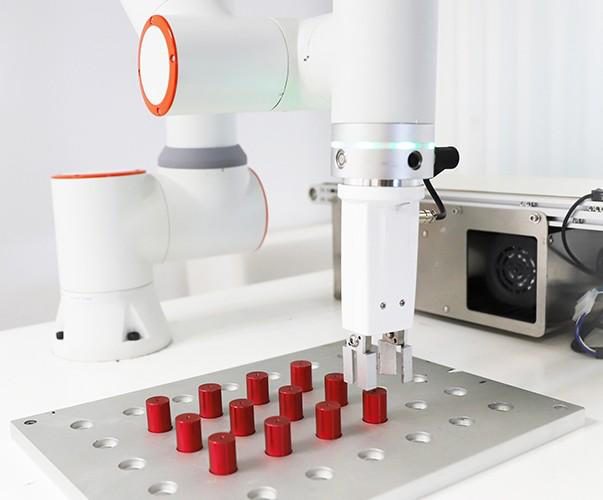
Labfoto’s en annotaties helpen, deze pagina blijft conceptueel tot Vision Lab-visuals beschikbaar zijn.
Praktijk
Kalibratie is geen eenmalige checkbox. Plan herhaalbaarheid, tooling en wie mag herijken.
Speling in camera- of toolmount vernietigt kalibratie sneller dan softwarebugs.
Targets, poses, acceptatiecriteria en wanneer opnieuw kalibreren.
Kalibratiefout + model-/detectiefout stapelen, budget beide.
Valideer met geslaagde en gemiste picks onder lijncondities; een RMS-getal is slechts een deel van de beoordeling.

Vertel of de camera vast of op de wrist zit, wij schetsen een haalbaar kalibratiepad (visuals volgen wanneer beschikbaar).